Arduino
OVODYO, l’orologio da tavolo che rotola due icosaedri
Due sfere stampate in 3D si capovolgono per mostrare ore e minuti. Sei LED RGB coprono i minuti intermedi, mentre ingranaggi conici e motori passo-passo muovono tutto.
Due sfere stampate in 3D si capovolgono per mostrare ore e minuti. Sei LED RGB coprono i minuti intermedi, mentre ingranaggi conici e motori passo-passo muovono tutto.
Due cornici identiche si fronteggiano e un lanciatore a volano spara la replica dell’oggetto appena il primo portale rileva il lancio. Nove mesi di lavoro, due sensori ToF e un meccanismo di allineamento che funziona una volta su venti.

La ESP32-CAM originale costa poco e monta un OV2640 da 2 MP. Le due schede ESP32-S3 aggiungono USB, piu’ PSRAM e margine per la visione artificiale su edge.
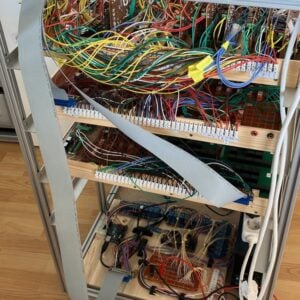
Peter ha costruito una CPU a 16 bit con relè auto-mantenuti a 24 V. Il set di istruzioni conta 19 comandi, la memoria la gestisce un Arduino e il clock arriva da un secondo Arduino.

Il cervello è un file da 7,56 MB letto dalla flash, senza rete né cloud. Quattro o sei pesci condividono un solo motore di inferenza a 4 bit, mentre il tank gira a 25-30 fps sull’altro core.

Quattro microfoni MEMS e un ESP32-S3 bastano per accorgersi di un drone dal rumore delle pale. Il progetto di Agam Rossen costa tra 50 e 80 sterline e non emette nulla.
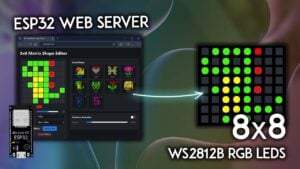
Si disegna pixel per pixel dal browser, si sceglie il colore di ogni LED e le forme restano in memoria anche dopo il riavvio. La matrice fisica le mostra, le ricarica nell’editor o le scorre come slideshow.

Un kit ufficiale con scheda XIAO ESP32-C3, Grove Base e 11 moduli plug-and-play. Si programma in Go con TinyGo, senza saldature e con tutorial dedicati.

Diffused Tactics porta l’EMFI in officina con un modulo da 250 V che si fissa dove andava la ventola da 40 mm. La sonda si sposta sugli assi X, Y e Z della macchina, e gli impulsi partono su comando esterno.

Una fotocamera Raspberry Pi privata dell’obiettivo e coperta da un velo di Scotch diventa un sensore capace di ricostruire la scena. La matematica di deconvoluzione recupera l’immagine e aggiunge una vista da un’angolazione diversa.

Un ESP32-C3 Super Mini legge polveri e composti organici volatili e regola da solo la velocita’ della ventola. Quando l’aria torna pulita, dopo 3 minuti l’aspiratore si spegne.
![Perfect Paul ][, la scheda emulatore DECtalk per Apple ][ di Michael Wessel](https://ei.futuranet.it/wp-content/uploads/sites/2/2026/09/emulatore-dectalk-apple-300x169.jpg)
Una scheda drop-in che porta la sintesi vocale DECtalk su un computer a 8 bit. Basta un POKE agli indirizzi di memoria della scheda per sentire parlare l’Apple ][.

Un fork del firmware CrossPoint trasforma il lettore in una stampante monocromatica da 300 DPI. Il sistema operativo lo vede come periferica di stampa e gli manda i documenti riga per riga.

Manivannan ha costruito un bracciale che conta i pugni con l’IMU del Nesso N1 e un modello Edge Impulse. Il display cambia colore in base alla frequenza cardiaca letta dal Pulse Sensor.

La nuova carrier di Arduino espone due ingressi MIPI-CSI, un’uscita MIPI-DSI e tre jack audio da 3,5 mm alle schede UNO Q e VENTUNO Q. Il formato resta quello UNO, con i connettori JMEDIA e JMISC in passthrough.

Kelton ha ridisegnato il suo braccio robotico per renderlo più semplice da stampare e assemblare. Il costo è sotto i 100 dollari e il controllo avviene con un modello in scala.

Una matrice LED HUB75 da 64×192 pixel mostra pesci virtuali la cui salute dipende da CO2, temperatura e umidità. Un sensore di profondità time-of-flight rende il pannello interattivo con le persone che gli passano davanti.

Il display OLED 128×64 da 0,96 pollici usa il driver SSD1306 e l’interfaccia I2C: caratteristiche, pin, indirizzo 0x3C e prove con Arduino UNO ed ESP32-C3.

Un generatore di segnali portatile e preciso, basato su microcontrollore AVR16EB28, con display OLED e controllo tramite encoder e tastiera.

Seeed Studio amplia la famiglia XIAO con due schede Plus che raddoppiano i GPIO e aggiungono la carica Li-ion integrata, tutto nel formato originale da 21 × 17,8 mm.

YuzukiNeko porta Linux e grafica RISC-V in un formato da 51×21 mm. Vediamo il SoC Allwinner F101, la PSRAM e le uscite video.

 BOT Telegram
 +20.757 followers